
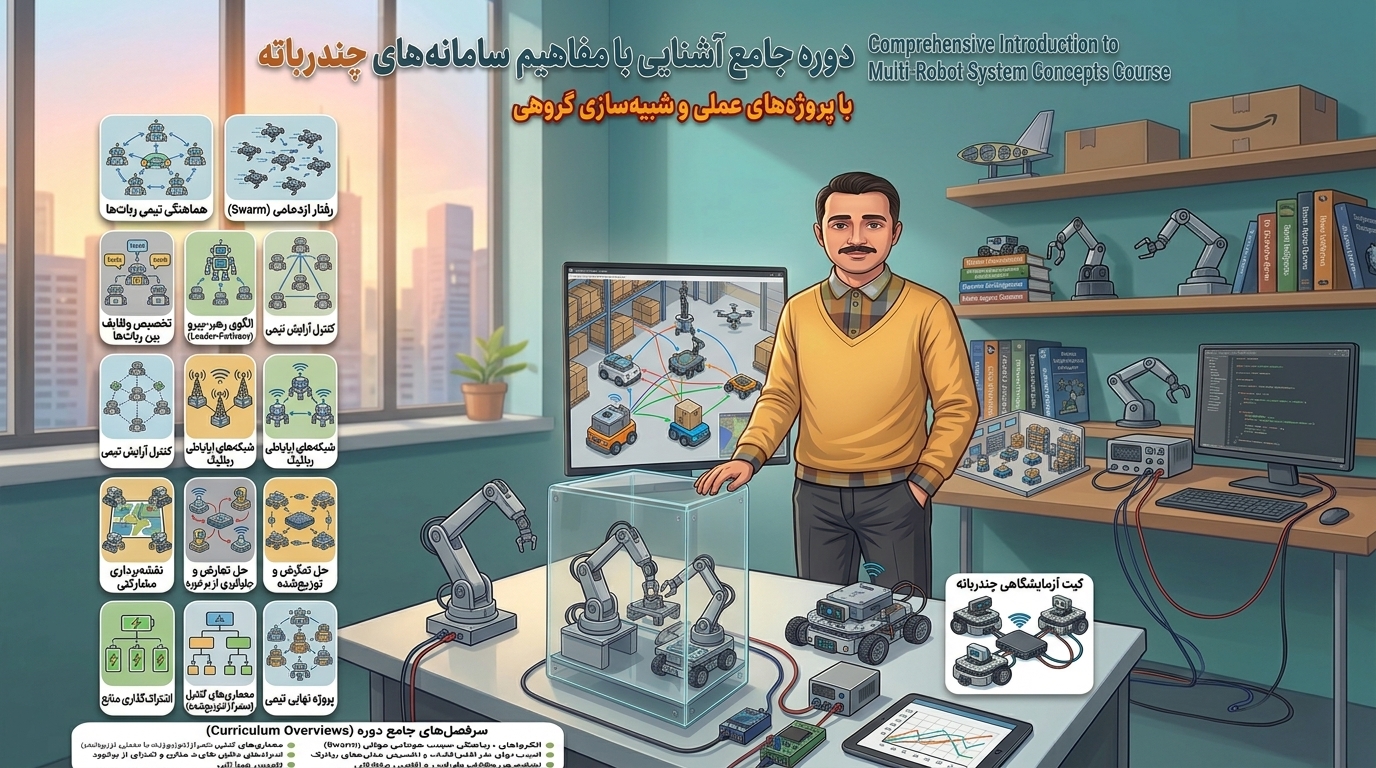
توضیحات دوره
دوره آشنایی با مفاهیم سامانههای چندرباته (Multi-Robot Systems)
معرفی دوره
سامانههای چندرباته (Multi-Robot Systems – MRS) به مجموعهای از دو یا چند ربات خودمختار یا نیمهخودمختار گفته میشود که بهصورت هماهنگ با یکدیگر فعالیت میکنند تا وظایفی را انجام دهند که برای یک ربات تنها دشوار، کند یا غیرممکن است. این حوزه، در تلاقی دانش رباتیک، نظریه کنترل، محاسبات توزیعشده و زیستشناسی (بهویژه مطالعه رفتار جمعی حشرات اجتماعی و جانوران) شکل گرفته است و امروزه به یکی از فعالترین شاخههای تحقیقاتی و صنعتی در دنیا تبدیل شده است.
این دوره برای آشنایی بنیادین با مفاهیم، معماریها، الگوریتمها و کاربردهای سامانههای چندرباته طراحی شده است و فراگیران را از سطح مفاهیم پایه تا پیادهسازی عملی هدایت میکند. با توجه به رشد سریع کاربرد رباتهای همکار در حوزههایی مانند جستوجو و نجات، لجستیک خودکار، کشاورزی دقیق و پایش محیطی، تسلط بر مفاهیم این حوزه به یک مزیت رقابتی جدی تبدیل شده است.
اهداف یادگیری
در پایان این دوره، فراگیران قادر خواهند بود:
-
تعریف و طبقهبندی سامانههای چندرباته بر اساس معیارهایی مانند معماری کنترل (متمرکز/غیرمتمرکز)، نوع همکاری (عمدی/غیرعمدی) و ترکیب تیم (همگن/ناهمگن)
-
توضیح مزایای سامانههای چندرباته نسبت به رباتهای تکعاملی، شامل موازیسازی فضایی، افزونگی از طریق رباتهای پشتیبان، و قابلیت انجام وظایفی که نیازمند حضور همزمان در مکانهای متفاوت هستند
-
تحلیل چالشهای کلیدی این حوزه شامل تخصیص وظایف، هماهنگی بین رباتها، ارتباطات و تصمیمگیری تعاونی
-
پیادهسازی الگوریتمهای پایه تخصیص وظیفه، کنترل آرایش و ناوبری گروهی در محیط شبیهسازی
-
آشنایی با ابزارهای شبیهسازی مانند ROS 2، Gazebo و Webots برای توسعه و آزمون سامانههای چندرباته
-
درک کاربردهای واقعی سامانههای چندرباته در حوزههای صنعتی، خدماتی و پژوهشی
پیشنیازها
-
آشنایی مقدماتی با یک زبان برنامهنویسی (ترجیحاً Python یا C++)
-
دانش پایه از رباتیک سیار شامل مفاهیم ناوبری، مکانیابی و سنسورها
-
آشنایی مقدماتی با ROS و محیط Linux (مفید اما اجباری نیست)
-
دانش پایه از جبر خطی و نظریه گراف (برای درک الگوریتمهای هماهنگی و اجماع)
-
سیستم کامپیوتری با حداقل ۸ گیگابایت رم و کارت گرافیک با پشتیبانی از OpenGL
سرفصلهای دوره
بخش اول: مبانی و مفاهیم پایه
-
تعریف سامانه چندرباته و تفاوت آن با سامانه تکربات
-
تاریخچه و انگیزههای شکلگیری این حوزه از دهه ۱۹۸۰ تاکنون
-
مزایای کلیدی: موازیسازی فضایی، افزونگی و تحملپذیری خطا، مقیاسپذیری و انعطافپذیری
-
چالشهای اساسی: پیچیدگی محاسباتی، تخصیص وظایف، هماهنگی، ارتباطات محدود و تصمیمگیری توزیعشده
بخش دوم: طبقهبندی و معماری سامانهها
-
معماریهای کنترل: متمرکز، غیرمتمرکز و توزیعشده
-
طبقهبندی بر اساس نوع همکاری: سامانههای عمدی تعاونی در مقابل سامانههای غیرعمدی
-
سامانههای همگن و ناهمگن و کاربردهای هر یک
-
مدلهای مفهومی و چارچوبهای کلاسیک در تحلیل سامانههای چندرباته
بخش سوم: تخصیص وظایف در سامانههای چندرباته
-
مسئله تخصیص وظایف چندرباته (Multi-Robot Task Allocation – MRTA) و پیچیدگی محاسباتی آن
-
رویکردهای مبتنی بر بازار: مکانیزمهای مزایدهای که رباتها بر اساس هزینه تخمینی پیشنهاد میدهند و کمترین پیشنهاد برنده میشود
-
رویکردهای مبتنی بر رفتار: قواعد محلی که بدون برنامهریزی متمرکز، توزیع وظایف منسجمی ایجاد میکنند
-
الگوریتمهای فراابتکاری: بهینهسازی کلونی مورچگان (ACO)، بهینهسازی ازدحام ذرات (PSO) و الگوریتمهای مبتنی بر ازدحام برای تخصیص وظیفه و برنامهریزی مسیر
-
طبقهبندی MRTA بر اساس معیارهای تکوظیفه/چندوظیفه و تخصیص لحظهای/زمانگسترده
بخش چهارم: کنترل آرایش و هماهنگی حرکت
-
کنترل آرایش (Formation Control): حفظ یک آرایش هندسی مطلوب در حین ناوبری تیم در محیط
-
رویکرد رهبر-پیرو: یک ربات بهعنوان مرجع تعیین میشود و سایر رباتها مسیر آن را با آفست مشخص دنبال میکنند
-
رویکرد ساختار مجازی: کل آرایش بهعنوان یک جسم صلب با موقعیتهای جاسازیشده رباتها مدل میشود
-
رویکرد مبتنی بر اجماع: هر ربات بهتدریج حالت خود را با همسایگان همراستا میکند تا تیم به آرایش مشترک برسد
-
روشهای مبتنی بر میدان پتانسیل و کنترل پیشبین مدل توزیعشده (DMPC)
-
اجتناب از برخورد در حین حفظ آرایش و مدیریت موانع پویا
بخش پنجم: ارتباطات در تیمهای رباتیک
-
ارتباط صریح: لینکهای رادیویی اختصاصی، کانالهای نوری یا حافظه مشترک در سامانههای با جفتشدگی نزدیک
-
ارتباط ضمنی: استنتاج اطلاعات از مشاهده حرکات فیزیکی همتیمیها بدون کانال ارتباطی مستقیم
-
چالشهای عملی: تراکم کانال بیسیم، از دست رفتن بستهها و تأخیر متغیر
-
استراتژیهای هماهنگی تحت محدودیت ارتباطی: طراحی رفتارهایی که حتی در قطع ارتباط متناوب کار کنند
-
چارچوبهای ارتباطی مدرن: ROS 2 با ویژگیهای QoS و میانافزار DDS برای هماهنگی غیرمتمرکز و ناهمزمان
بخش ششم: رباتیک ازدحامی (Swarm Robotics)
-
تعریف و تفاوت با سامانههای چندرباته معمول: جمعیتهای بزرگ رباتهای ساده که رفتار جمعی از تعاملات محلی ناشی میشود
-
اصول طراحی ازدحامی: عدم تمرکز، خودسازماندهی، مقیاسپذیری و تحملپذیری خطا
-
الگوریتمهای الهامگرفته از طبیعت: قواعد نزدیکی، همراستایی و جدایی در مدلسازی رفتار گلهای پرندگان و کلونی مورچگان
-
الگوریتمهای بهینهسازی ازدحامی: PSO، کلونی زنبور مصنوعی (ABC) و تکامل تفاضلی
-
آزمایشهای شاخص: شکلگیری خودسازمانده در سامانه هزاررباته Kilobot دانشگاه هاروارد با استفاده از ارتباط مادون قرمز محلی
-
یادگیری تقویتی چندعاملی (MARL) و کاربردهای آن در هماهنگی ازدحامی
بخش هفتم: ابزارهای شبیهسازی
-
ROS 2 و Gazebo: محبوبترین بستر شبیهسازی سامانههای چندرباته؛ پیادهسازی معماریهای چندرباته با Nav2
-
Webots: شبیهساز سهبعدی مناسب برای سامانههای چندرباته با رباتهای e-puck و YouBot؛ کاربرد در SLAM تعاونی و پایش محیطی
-
SimuBotFleet و سامانههای مدیریت ناوگان: چارچوبهای ROS 2 برای هماهنگی و کنترل ناوگان رباتها در انبارهای مجازی
-
شبیهسازی پهپادهای ازدحامی با PX4-Autopilot و Gazebo Classic
-
شبیهسازی رباتهای زیرآبی با چارچوب Angler
بخش هشتم: کاربردهای عملی
-
جستوجو و نجات: تیمهای رباتهای زمینی و هوایی برای نقشهبرداری از سازههای فروریخته، مکانیابی بازماندگان و ایجاد ارتباطات راه دور
-
کشاورزی خودکار: ناوگان رباتها برای کاشت، سمپاشی و برداشت همزمان در مزارع بزرگ
-
لجستیک و انبارداری: رباتهای خودکار برای اسکن موجودی، جابهجایی کالا و مدیریت ناوگان
-
رباتیک پزشکی و خدماتی: هماهنگی چندرباته در جراحی و مراقبت
-
پایش محیطی: پایش کیفیت هوا، تشخیص نشت گاز و ردیابی آلودگی
-
کاربردهای صنعتی: مونتاژ تعاونی، جوشکاری چندرباته و پرداخت سطح
-
ملاحظات اخلاقی، قانونی و اجتماعی: پاسخگویی، شفافیت، حریم خصوصی دادهها و تعامل انسان-ازدحام
