ناوبری خودمختار در رباتیک: مفاهیم، ابزارها و آینده
ناوبری خودمختار در رباتیک: مفاهیم، ابزارها و آینده
رباتهای خودمختار (Autonomous Robots) روزبهروز بیشتری از جنبههای زندگی ما را در اختیار میگیرند؛ از جاروبرقیهای هوشمند گرفته تا خودروهای بدون راننده و مریخنوردها. اما پشت صحنهی این قابلیتها، علم پیچیدهای به نام ناوبری خودمختار (Autonomous Navigation) قرار دارد. در این مقاله، مفاهیم پایه، حسگرها، ابزارهای شبیهسازی، پلتفرمها و چالشهای پیشروی این حوزه را به زبانی ساده مرور میکنیم.
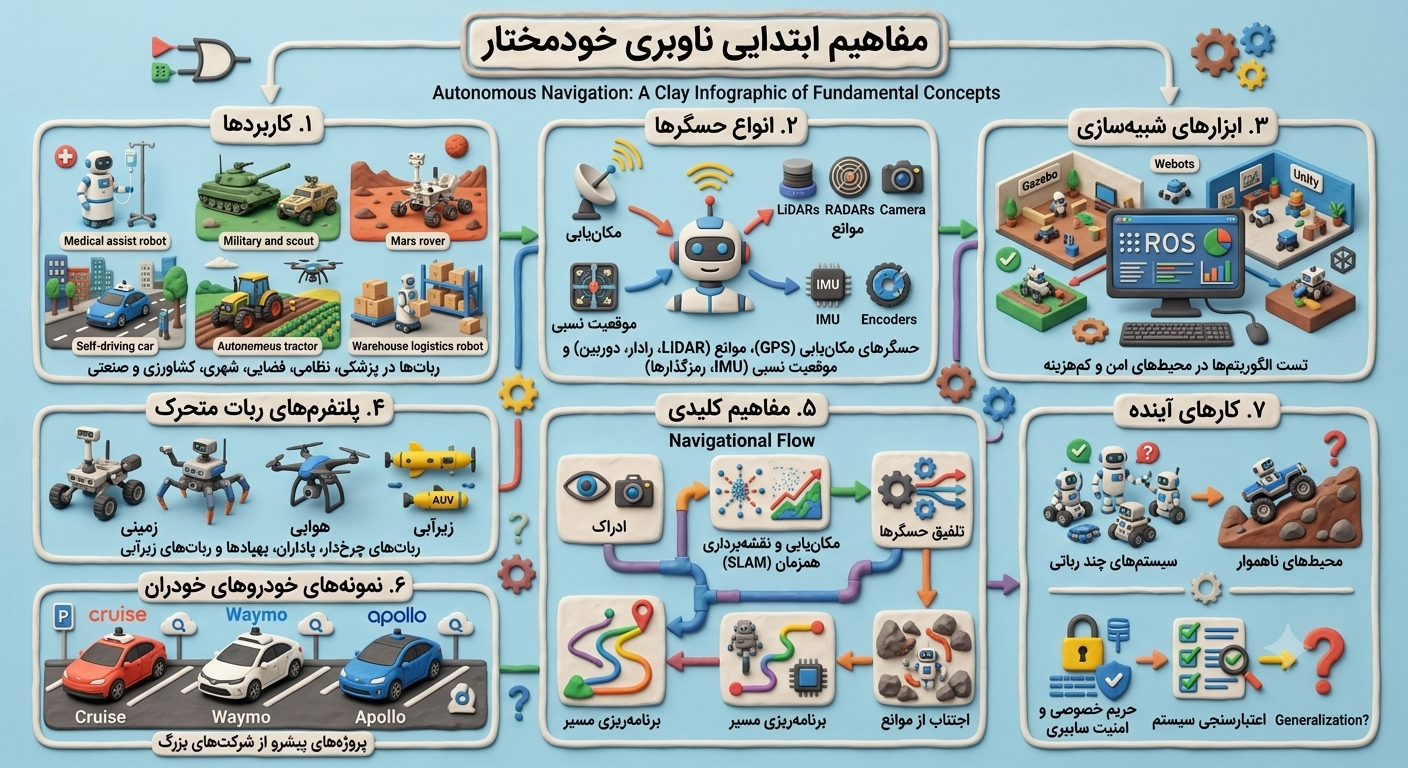
۱. کاربردهای ناوبری خودمختار
ناوبری خودمختار در طیف وسیعی از حوزهها کاربرد دارد که برخی از مهمترین آنها عبارتاند از:
-
رباتهای کمکپزشکی (Medical Assist Robots) – کمک به جراحیهای دقیق، جابجایی بیماران و توانبخشی.
-
رباتهای نظامی و شناسایی (Military and Scout) – انجام مأموریتهای خطرناک بدون نیاز به حضور مستقیم انسان.
-
مریخنوردها (Mars Rovers) – مانند «کنجکاوی» و «استقامت» که در سطح سیارهی سرخ حرکت میکنند و داده جمعآوری میکنند.
-
خودروهای خودران (Self-driving Cars) – بزرگترین و پرطرفدارترین کاربرد تجاری که شرکتهای بزرگی روی آن سرمایهگذاری کردهاند.
-
تراکتورهای خودمختار (Autonomous Tractors) – در کشاورزی دقیق برای شخمزنی، کاشت و برداشت بدون راننده.
۲. انواع حسگرها (Sensors)
ربات برای درک محیط پیرامون خود به حسگرهای گوناگونی نیاز دارد. هر کدام از این حسگرها اطلاعات خاصی را فراهم میکنند:
-
مکانیابی (Localization) – تعیین موقعیت ربات در یک نقشهی شناختهشده (مثلاً با استفاده از GPS یا نشانههای محیطی).
-
موقعیتیابی نسبی (Relative Positioning) – اندازهگیری جابهجایی نسبت به نقطهی شروع (با استفاده از انکودرهای چرخها یا حسگرهای اینرسی).
-
رادار، دوربین، لیدار (LIDAR) و GPS –
-
لیدار با پرتوهای لیزر فاصلهی اجسام را اندازه میگیرد و ابری از نقاط سهبعدی میسازد.
-
دوربین تصاویر رنگی یا فروسرخ برای تشخیص اشیاء و خطوط جاده فراهم میکند.
-
GPS موقعیت جهانی را با دقت چند متری مشخص میکند (هرچند در محیطهای سرپوشیده کارایی ندارد).
-
-
واحد اندازهگیری اینرسی (IMU) – شتاب و سرعت زاویهای را اندازهگیری کرده و به تخمین وضعیت و حرکت ربات کمک میکند.
ترکیب دادههای این حسگرها با روشهای تلفیق حسگر (Sensor Fusion) امکان تخمین دقیقتر موقعیت و محیط را فراهم میکند.
۳. ابزارهای شبیهسازی (Simulation Tools)
پیش از پیادهسازی روی ربات واقعی، الگوریتمهای ناوبری در محیطهای شبیهسازی تست میشوند. این کار هم هزینه را کاهش میدهد و هم امکان آزمون سناریوهای خطرناک را فراهم میکند. مهمترین ابزارهای شبیهسازی عبارتاند از:
-
Webots – یک شبیهساز منبعباز با پشتیبانی از انواع رباتها و حسگرها، مناسب برای آموزش و پژوهش.
-
Gazebo – شبیهساز قدرتمند همراه با موتور فیزیک دقیق که معمولاً با ROS استفاده میشود.
-
ROS (Robot Operating System) – اگرچه خودش یک سیستمعامل میانی است، اما بستههای شبیهسازی متعددی دارد و استاندارد صنعت بهشمار میرود.
-
انکودرها (Encoders) – در شبیهسازی نیز از انکودرهای مجازی برای تخمین مسافت طیشده استفاده میشود.
۴. پلتفرمهای ربات متحرک
رباتهای خودمختار در محیطهای مختلفی حرکت میکنند و بر اساس نوع محیط به دستههای زیر تقسیم میشوند:
-
رباتهای زمینی (Ground) – شامل رباتهای چرخدار (مانند خودروها)، رباتهای پادار (مانند سگهای رباتیک)، و رباتهای ردیاب (مانند تانکهای خودمختار).
-
رباتهای هوایی (Aerial) – پهپادها و وسایل پرندهی بدون سرنشین که برای نقشهبرداری، تحویل کالا و نظارت استفاده میشوند.
-
رباتهای زیرآبی (Underwater) – برای اکتشافات دریایی، بازرسی خطوط لوله و مطالعات زیستمحیطی.
هر پلتفرم چالشهای خاص خود را دارد؛ مثلاً پهپادها به کنترل حرکت در سه بعد و اجتناب از موانع هوایی نیاز دارند، در حالی که رباتهای زیرآبی با فشار آب و ارتباطات محدود مواجهاند.
۵. مفاهیم کلیدی (Key Concepts)
سه مفهوم بنیادین در ناوبری خودمختار عبارتاند از:
-
جریان ناوبری (Navigational Flow) – چرخهی مداومی که شامل ادراک (Perception)، برنامهریزی مسیر (Path Planning) و کنترل (Control) است. ربات ابتدا محیط را درک میکند، سپس مسیر مناسب را برنامهریزی میکند و در نهایت حرکت را اجرا مینماید.
-
ادراک (Perception) – فرآیند تبدیل دادههای خام حسگرها به اطلاعات معنادار مانند تشخیص موانع، شناسایی نشانهها و ساخت نقشه از محیط.
-
برنامهریزی مسیر (Path Planning) – یافتن بهترین مسیر از نقطهی شروع به مقصد با توجه به موانع، محدودیتهای حرکتی و اهداف مأموریت. الگوریتمهای معروفی مانند A*، RRT و DWA در این مرحله به کار میروند.
۶. نمونههای خودروهای خودران تجاری
چند نمونه از پیشگامان صنعت خودروهای خودران:
-
Cruise – زیرمجموعهی جنرال موتورز که روی تاکسیهای خودران در شهرهای آمریکا کار میکند.
-
Waymo – پروژهی خودران گوگل که یکی از پیشرفتهترین سیستمهای ناوبری را دارد و در چندین شهر خدمات حملونقل ارائه میدهد.
-
Apollo – پلتفرم متنباز خودران از شرکت Baidu که توسعهدهندگان سراسر جهان از آن برای ساخت خودروهای خودران استفاده میکنند.
این نمونهها نشان میدهند که ناوبری خودمختار از مرحلهی پژوهشی به کاربرد واقعی در خیابانها رسیده است.
۷. کارهای آینده و چالشها
با وجود پیشرفتهای چشمگیر، هنوز مسائل زیادی برای حل وجود دارد:
-
سیستمهای چندرباتی (Multi-Robot Systems) – هماهنگی میان چند ربات خودمختار برای انجام یک مأموریت مشترک (مانند جستجو و نجات یا انبارداری).
-
حریم خصوصی و امنیت سایبری (Privacy & Cybersecurity) – خودروهای خودران دادههای حساسی جمعآوری میکنند و هک شدن آنها میتواند فاجعهبار باشد.
-
اعتبارسنجی سیستم (System Validation) – چگونه میتوان اطمینان حاصل کرد که یک ربات خودمختار در همهی شرایط (از باران شدید تا ترافیک پیچیده) بهدرستی عمل میکند؟
-
تعمیمپذیری (Generalization) – آیا الگوریتمهای کنونی میتوانند در محیطهایی کاملاً جدید و نادیده (بدون نیاز به آموزش مجدد) کار کنند؟ این یکی از داغترین موضوعات پژوهشی است.
جمعبندی
ناوبری خودمختار ترکیبی جذاب از سختافزار، نرمافزار و هوش مصنوعی است که مرزهای ممکنشدن را در رباتیک جابهجا میکند. از مریخنوردها تا تاکسیهای بدون راننده، این فناوری در حال شکلدهی به آیندهی حملونقل، پزشکی، کشاورزی و حتی اکتشافات فضایی است. درک مفاهیم پایهای مانند حسگرها، شبیهسازی، ادراک و برنامهریزی مسیر، اولین گام برای ورود به این حوزهی هیجانانگیز محسوب میشود. اگر به این موضوع علاقهمندید، پیشنهاد میکنم با ابزارهایی مانند ROS و Gazebo شروع به آزمایش کنید و از مسیر شگفتانگیز یادگیری لذت ببرید!