ناوبری گروهی رباتیک: از الهامگیری از طبیعت تا هماهنگی پرنده و زمینی
یا تا به حال به مورچههایی نگاه کردهاید که چگونه یک لاشه را بهصورت دستهجمعی جابهجا میکنند؟ یا دستههای بزرگ پرندگان را دیدهاید که بدون برخورد با یکدیگر، مسیرهای پیچیدهای را در آسمان ترسیم میکنند؟ این پدیدهها که «هوش جمعی» نام دارند، الهامبخش یکی از جذابترین حوزههای رباتیک مدرن یعنی رباتیک گروهی (Swarm Robotics) شدهاند.
در این مقاله، به بررسی مفاهیم، الگوریتمها و روشهای پیادهسازی ناوبری گروهی رباتیک میپردازیم؛ از رباتهای زمینی گرفته تا پرندههای بدون سرنشین که با هماهنگی شگفتانگیزی، مأموریتهای پیچیدهای را انجام میدهند.
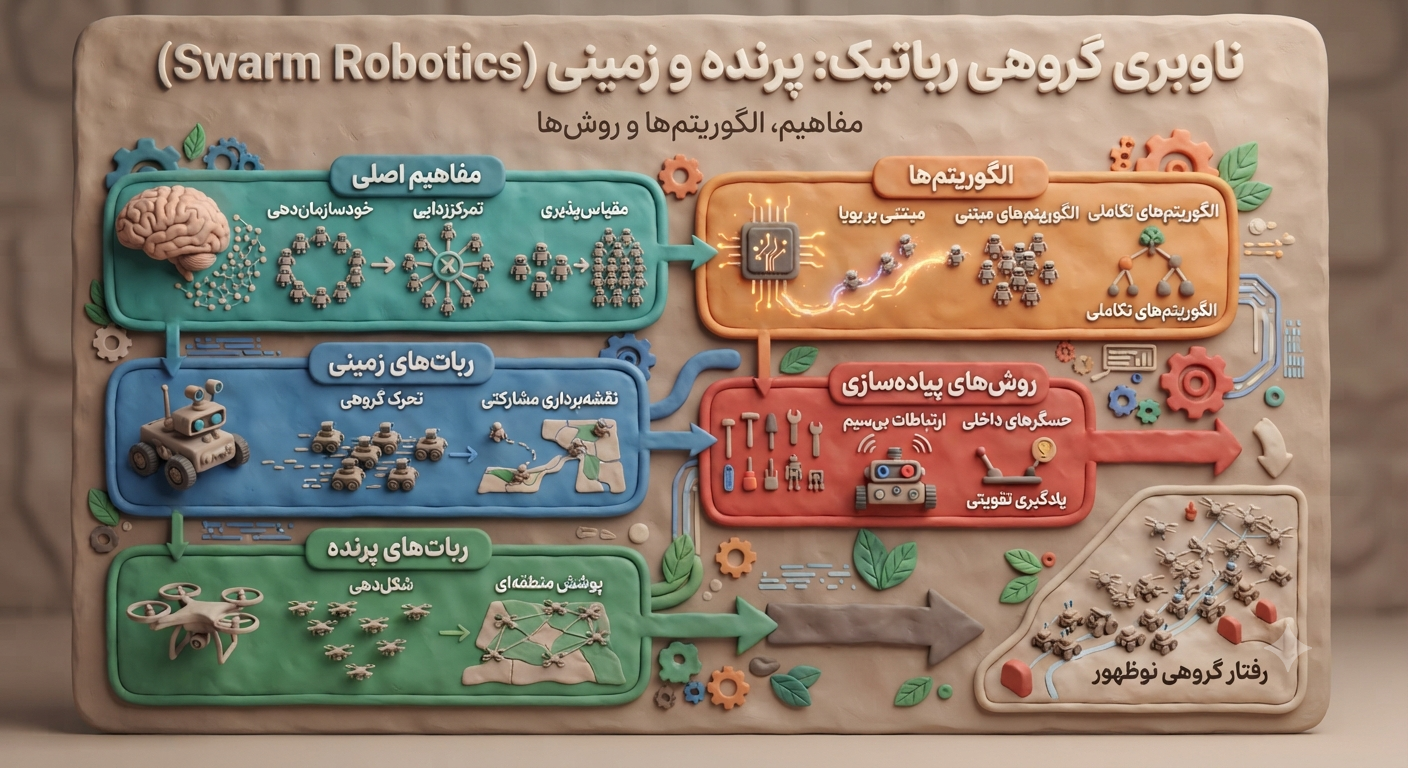
🧩 مفاهیم اصلی: سه ستون بنیادین
رباتیک گروهی بر پایه سه مفهوم کلیدی استوار است که آن را از سیستمهای تکرباته متمایز میکند:
۱. خودسازماندهی (Self-Organization)
رباتها بدون نیاز به یک فرمانده مرکزی، با استفاده از قوانین ساده محلی، ساختارها و الگوهای جمعی را شکل میدهند. این ویژگی باعث میشود گروه بتواند بهسرعت خود را با شرایط جدید وفق دهد.
۲. تمرکززدایی (Decentralization)
هیچ رباتی «رهبر» مطلق نیست و تصمیمگیریها بهصورت توزیعشده انجام میشود. این امر باعث افزایش تابآوری سیستم میشود؛ زیرا با از کار افتادن یکی از اعضا، کل گروه فلج نمیشود.
۳. مقیاسپذیری (Scalability)
الگوریتمهای گروهی بهگونهای طراحی میشوند که با افزایش تعداد رباتها، کارایی گروه کاهش چشمگیری پیدا نکند. این ویژگی برای مأموریتهای در مقیاس بزرگ (مانند جستجو در مناطق وسیع) حیاتی است.
🧬 الگوریتمهای ناوبری گروهی: از طبیعت تا کد
برای پیادهسازی رفتارهای هوشمندانه در گروه رباتها، از الگوریتمهای الهامگرفتهشده از طبیعت استفاده میشود:
🔸 الگوریتمهای مبتنی بر «هوش جمعی» (Swarm Intelligence)
این الگوریتمها از رفتار جمعی موجودات زنده مانند مورچهها، زنبورها و ماهیها الگو برداری میکنند. معروفترین آنها عبارتند از:
-
بهینهسازی کلونی مورچگان (ACO) برای پیدا کردن کوتاهترین مسیر.
-
ازدحام ذرات (PSO) برای بهینهسازی توزیع رباتها در فضا.
🔸 الگوریتمهای تکاملی (Evolutionary Algorithms)
این روشها با شبیهسازی فرآیند انتخاب طبیعی (جهش، ترکیب و انتخاب)، نسلبهنسل رفتار گروه را بهبود میبخشند. برای مثال، الگوریتم ژنتیک میتواند بهترین آرایش گروهی برای پوشش یک منطقه را پیدا کند.
🛠️ روشهای پیادهسازی: مغز متفکر گروه
برای اینکه رباتها بتوانند هماهنگ عمل کنند، به سه مؤلفه اصلی نیاز دارند:
🔹 مسیریابی (Routing)
هر ربات باید بداند چگونه از نقطه فعلی به نقطه مأموریت برسد. این شامل برنامهریزی مسیر، اجتناب از برخورد و بهروزرسانی مسیر بر اساس حرکت سایر رباتها است.
🔹 تصمیم گیری (Decision Making)
رباتها باید بر اساس اطلاعات محلی (مثلاً موقعیت همگروهیها یا موانع) تصمیم بگیرند که به کدام سمت حرکت کنند یا چه وظیفهای را بپذیرند. این تصمیمگیری معمولاً بهصورت مبتنی بر قاعده یا با استفاده از یادگیری ماشین انجام میشود.
🔹 حسگرهای داخلی (Onboard Sensors)
رباتها برای درک محیط از حسگرهایی مانند:
-
دوربین (جهت تشخیص اشیا یا علائم)
-
LIDAR (جهت نقشهبرداری و اجتناب از مانع)
-
GPS (جهت موقعیتیابی)
-
IMU (جهت تشخیص حرکت و جهت)
استفاده میکنند. پردازش این دادهها بهصورت محلی انجام میشود تا وابستگی به ایستگاه مرکزی کاهش یابد.
🚁 رباتهای پرنده (UAVها): اربابان آسمان
رباتهای پرنده در مأموریتهایی که نیاز به دید از بالا دارند، نقشی کلیدی ایفا میکنند:
✈️ شکلدهی (Formation Control)
حفظ آرایش مشخص (مانند صف، دایره یا خط) در حین حرکت. این قابلیت در عملیاتهای نظارت هوایی، جستجو و حتی نمایشهای هوایی کاربرد دارد.
🗺️ پوشش منطقهای (Area Coverage)
تقسیم یک منطقه وسیع به زیرمنطقههای کوچکتر و اختصاص هر بخش به یک یا چند پهپاد، بهگونهای که کل منطقه بدون همپوشانی اضافی پوشش داده شود. این روش در نقشهبرداری، کشاورزی دقیق و امداد و نجات بسیار مؤثر است.
🚜 رباتهای زمینی (UGVها): گشتزنان ماهر
رباتهای زمینی در محیطهای ناهموار و فضاهای بسته عملکرد بهتری دارند و معمولاً نقش پشتیبانی یا انجام عملیات دقیق را بر عهده میگیرند:
🤝 تحرک گروهی (Group Mobility)
هماهنگی حرکت گروهی در زمینهای دشوار، بهگونهای که رباتها از هم جا نمانند و بتوانند از موانع عبور کنند. این شامل الگوریتمهای قطاروار (Platooning) و حرکت مارپیچی است.
🧭 نقشهبرداری مشارکتی (Cooperative Mapping)
رباتهای زمینی با تبادل دادههای حسگری خود، میتوانند نقشهای جامعتر و دقیقتر از محیط ایجاد کنند (مفهوم SLAM مشارکتی). این کار در محیطهای داخلی یا مناطق بدون پوشش GPS بسیار کاربرد دارد.
🔮 رفتار گروهی نوظهور: وقتی کل از مجموع اجزایش بزرگتر است
جذابترین جنبه رباتیک گروهی، ظهور رفتارهای پیچیده و پیشبینینشده از تعاملات ساده محلی است. برای مثال:
-
عبور گروهی از یک روزنه باریک بدون برخورد.
-
تشکیل پل توسط رباتها برای عبور از مانع.
-
محاصره هوایی و زمینی یک هدف مشخص.
این رفتارها بهصورت مستقیم برنامهریزی نمیشوند، بلکه حاصل تعامل خودکار رباتها با یکدیگر و محیط هستند.
🌐 جمعبندی و آیندهنگری
ناوبری گروهی رباتیک، مرز جدیدی از همکاری انسان‑ماشین و خودمختاری جمعی است. ترکیب رباتهای پرنده و زمینی در یک گروه ناهمگن، افقهای جدیدی را در امداد رسانی، کشاورزی، ساختوساز و حتی اکتشافات فضایی گشوده است.
با پیشرفت هوش مصنوعی و ارتباطات بیسیم پرسرعت، به زودی شاهد گروههای رباتیکی خواهیم بود که نه تنها وظایف محوله را انجام میدهند، بلکه خودشان مأموریتهای جدیدی را طراحی و آغاز میکنند. آینده از آنِ گروههاست، نه تکستارهها.