SLAM چیست؟ نقشهبرداری همزمان و مکانیابی در رباتیک، خودروهای خودران و واقعیت افزوده
آیا تا به حال فکر کردهاید که یک ربات جاروبرقی چگونه نقشه خانه شما را به خاطر میسپارد؟ یا یک خودروی خودران چگونه بدون GPS در یک تونل طولانی مسیر خود را پیدا میکند؟ پاسخ این پرسشها در فناوری شگفتانگیزی به نام SLAM نهفته است.
SLAM مخفف عبارت Simultaneous Localization and Mapping (نقشهبرداری همزمان و مکانیابی) است. این تکنیک به یک ربات یا سیستم متحرک امکان میدهد تا همزمان با حرکت در یک محیط ناشناخته، نقشهای از آن محیط بسازد و موقعیت خود را درون آن نقشه مشخص کند، بدون اینکه نیاز به اطلاعات از پیش تعیینشده (مانند GPS) داشته باشد.
در این مقاله، با زبانی ساده و روان، به بررسی انواع سیستمهای SLAM بر اساس سه معیار اصلی (نوع سنسور، رویکرد روششناختی، و ویژگیهای محیط) میپردازیم و کاربردهای شگفتانگیز آن را در صنایع مختلف مرور خواهیم کرد.
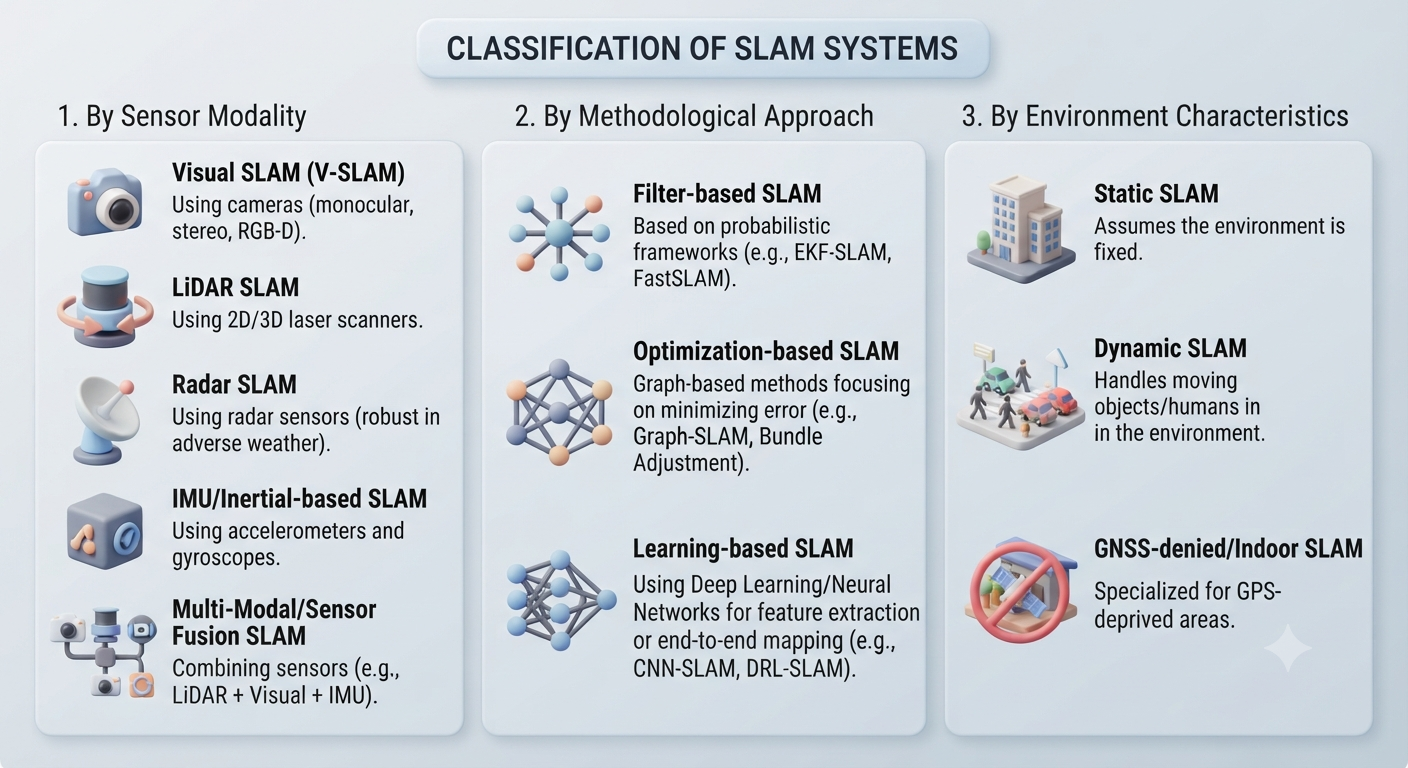
📡 دستهبندی اول: بر اساس نوع سنسور (Sensor Modality)
انتخاب سنسور، تأثیر مستقیمی بر دقت، سرعت، هزینه و کاربرد سیستم SLAM دارد. در این دستهبندی، رایجترین سنسورها را بررسی میکنیم:
۱. SLAM بصری (Visual SLAM – V-SLAM)
این روش از دوربینها برای دریافت تصاویر از محیط استفاده میکند. انواع دوربینها عبارتند از:
-
تکچشمی (Monocular): سبک و ارزان، ولی فاقد اطلاعات عمق مستقیم.
-
دوبرچشمی (Stereo): با دو لنز، قادر به تخمین عمق است.
-
RGB-D: علاوه بر رنگ، اطلاعات عمق را نیز ارائه میدهد (مانند دوربین کینکت).
مزیت: هزینه پایین و دسترسی آسان.
کاربرد: رباتهای داخلی، پهپادهای کوچک، گوشیهای هوشمند در واقعیت افزوده.
۲. SLAM لیدار (LiDAR SLAM)
از اسکنرهای لیزری ۲ بعدی یا ۳ بعدی برای اندازهگیری فاصله تا نقاط اطراف استفاده میکند و یک ابرنقاط (Point Cloud) دقیق از محیط تولید میکند.
مزیت: دقت بسیار بالا و عملکرد مستقل از نور محیط.
کاربرد: خودروهای خودران، نقشهبرداری صنعتی و معادن، رباتهای سنگین.
۳. SLAM راداری (Radar SLAM)
با استفاده از امواج رادیویی، حتی در شرایط جوی نامساعد مانند باران، مه یا گردوغبار، عملکرد قابلقبولی دارد.
مزیت: مقاومت بالا در برابر شرایط جوی.
کاربرد: کشتیهای خودران، پهپادهای امداد در هوای بد.
۴. SLAM مبتنی بر IMU (Inertial-based SLAM)
از شتابسنجها و ژیروسکوپها برای تخمین حرکت استفاده میکند. بهتنهایی دقت کافی ندارد، اما معمولاً با سنسورهای دیگر ترکیب میشود.
کاربرد: تلفیق با Visual یا LiDAR برای افزایش پایداری در حرکتهای سریع.
۵. SLAM تلفیقی (Multi-Modal / Sensor Fusion SLAM)
ترکیبی از دو یا چند سنسور (مثلاً LiDAR + دوربین + IMU) برای جبران نقاط ضعف یکدیگر و دستیابی به بالاترین دقت و استحکام.
مزیت: بهترین عملکرد در محیطهای چالشبرانگیز.
کاربرد: خودروهای خودران سطح بالا، رباتهای فضایی.
🧠 دستهبندی دوم: بر اساس رویکرد روششناختی (Methodological Approach)
این دستهبندی نشان میدهد که سیستم چگونه دادههای سنسور را پردازش کرده و به نقشه و موقعیت میرسد.
۱. SLAM مبتنی بر فیلتر (Filter-based SLAM)
از چارچوبهای احتمالاتی مانند فیلتر کالمن توسعهیافته (EKF) یا فیلتر ذرات (FastSLAM) برای تخمین تدریجی موقعیت و نقشه استفاده میکند. این روشها در هر گام، دادههای جدید را با تخمین قبلی تلفیق میکنند.
مزیت: پیادهسازی نسبتاً ساده و مناسب برای سیستمهای بلادرنگ با منابع محدود.
کاربرد: رباتهای خانگی قدیمی، سیستمهای ساده با سنسورهای کمدقت.
۲. SLAM مبتنی بر بهینهسازی (Optimization-based SLAM)
در این روش، مسئله بهصورت یک گراف مدلسازی میشود که گرهها نشاندهنده موقعیتهای ربات و یالها نشاندهنده محدودیتهای بین آنها هستند (مانند اندازهگیریهای سنسور). سپس با بهینهسازی غیرخطی، خطای کل گراف کمینه میشود (معروف به Graph-SLAM یا Bundle Adjustment).
مزیت: دقت بسیار بالا و استفاده از تمام اطلاعات گذشته.
کاربرد: نقشهبرداری دقیق، خودروهای خودران، سیستمهای پیشرفته با قدرت محاسباتی کافی.
۳. SLAM مبتنی بر یادگیری (Learning-based SLAM)
با پیشرفت یادگیری عمیق، شبکههای عصبی (مانند CNN، RNN و اخیراً ترانسفورمِرها) برای انجام بخشهایی از فرآیند SLAM به کار گرفته میشوند. این روشها میتوانند:
-
ویژگیهای بصری مقاومتری استخراج کنند.
-
حتی بهصورت سرتاسری (End‑to‑End) از تصاویر ورودی، موقعیت و نقشه را پیشبینی کنند (مانند CNN‑SLAM یا DRL‑SLAM).
مزیت: انعطافپذیری بالا و عملکرد خوب در محیطهای چالشبرانگیز (مانند تغییرات شدید نور).
کاربرد: رباتهای انساننما، سیستمهای واقعیت افزوده پیشرفته، محیطهای پویا.
🌍 دستهبندی سوم: بر اساس ویژگیهای محیط (Environment Characteristics)
محیط اجرای SLAM تأثیر زیادی بر انتخاب الگوریتم و سنسور دارد:
۱. SLAM در محیط ایستا (Static SLAM)
فرض میشود که محیط حین عملیات کاملاً ثابت است و هیچ جسم متحرکی وجود ندارد. این سادهترین حالت است.
کاربرد: نقشهبرداری از ساختمانهای خالی، محیطهای صنعتی کنترلشده.
۲. SLAM در محیط پویا (Dynamic SLAM)
محیط شامل اشیاء متحرک (مانند انسان، خودروهای دیگر، حیوانات) است. سیستم باید این اشیاء را تشخیص داده و از آنها صرفنظر کند تا نقشه فقط شامل بخشهای پایدار محیط باشد.
چالش: پیچیدگی محاسباتی بالا و نیاز به الگوریتمهای تفکیککننده.
کاربرد: خودروهای خودران در شهر، رباتهای اجتماعی در محیطهای شلوغ.
۳. SLAM در مناطق بدون GNSS / محیطهای بسته (GNSS-denied / Indoor SLAM)
مناطقی که دسترسی به GPS یا سایر سیستمهای ناوبری ماهوارهای ندارند، مانند داخل ساختمانها، تونلها، معادن زیرزمینی یا سیارات دیگر.
اهمیت: این حوزه یکی از اصلیترین دلایل توسعه SLAM است.
کاربرد: امداد و نجات در زیرزمین، بازرسی فاضلابها، کاوش مریخنوردها.
💼 کاربردهای واقعی SLAM در صنایع مختلف
اکنون که با انواع SLAM آشنا شدیم، بهتر است بدانیم این فناوری در کجاها به کار میرود:
| حوزه | کاربرد خاص |
|---|---|
| خودروهای خودران | ترکیب LiDAR، Visual و IMU برای حرکت ایمن در شهر بدون GPS |
| پهپادها | نقشهبرداری از مناطق بلایزده و ناوبری در فضای بسته |
| رباتهای خدماتی | جاروبرقیهای هوشمند، رباتهای تحویلدهنده در بیمارستانها |
| واقعیت افزوده (AR) | همگذاری اشیای مجازی بر روی محیط واقعی با استفاده از V‑SLAM روی گوشی |
| کشاورزی دقیق | نقشهبرداری از مزارع و هدایت تراکتورهای خودران |
| معادن و تونلها | نقشهبرداری زیرزمینی بدون نور و GPS |
| اکتشافات فضایی | مریخنوردها (مانند Perseverance) از SLAM برای حرکت در سطح مریخ استفاده میکنند. |
🔮 آینده SLAM: به سوی سیستمهای هوشمندتر
با رشد چشمگیر یادگیری عمیق، سنسورهای ارزانقیمت و قدرت محاسباتی، سیستمهای SLAM روزبهروز دقیقتر، سریعتر و مقاومتر میشوند. ترکیب SLAM تلفیقی با یادگیری عمیق و محیطهای پویا، افقهای جدیدی را در رباتیک خودمختار و تعامل انسان‑ربات خواهد گشود.
بهزودی شاهد خودروهایی خواهیم بود که حتی در مهگرفتگی شدید با اطمینان کامل رانندگی میکنند، پهپادهایی که در میان جمعیت بهدنبال فرد گمشده میگردند و رباتهایی که در سیارات دور، نقشههای سهبعدی زنده تهیه میکنند.
نکته پایانی: درک طبقهبندی SLAM نه تنها به متخصصان رباتیک کمک میکند تا بهترین ترکیب را برای مأموریت خود انتخاب کنند، بلکه به کاربران نهایی نیز نشان میدهد که چرا یک خودروی خودران در شب بهتر از روز عمل میکند یا چرا یک پهپاد در هوای بارانی مسیر خود را گم میکند. انتخاب درست نوع SLAM، قلب تپنده هر سیستم خودمختاری است.